¿Y si el coche que pilotas en el simulador fuera real? PixaRacer lo demuestra en Frankfurt
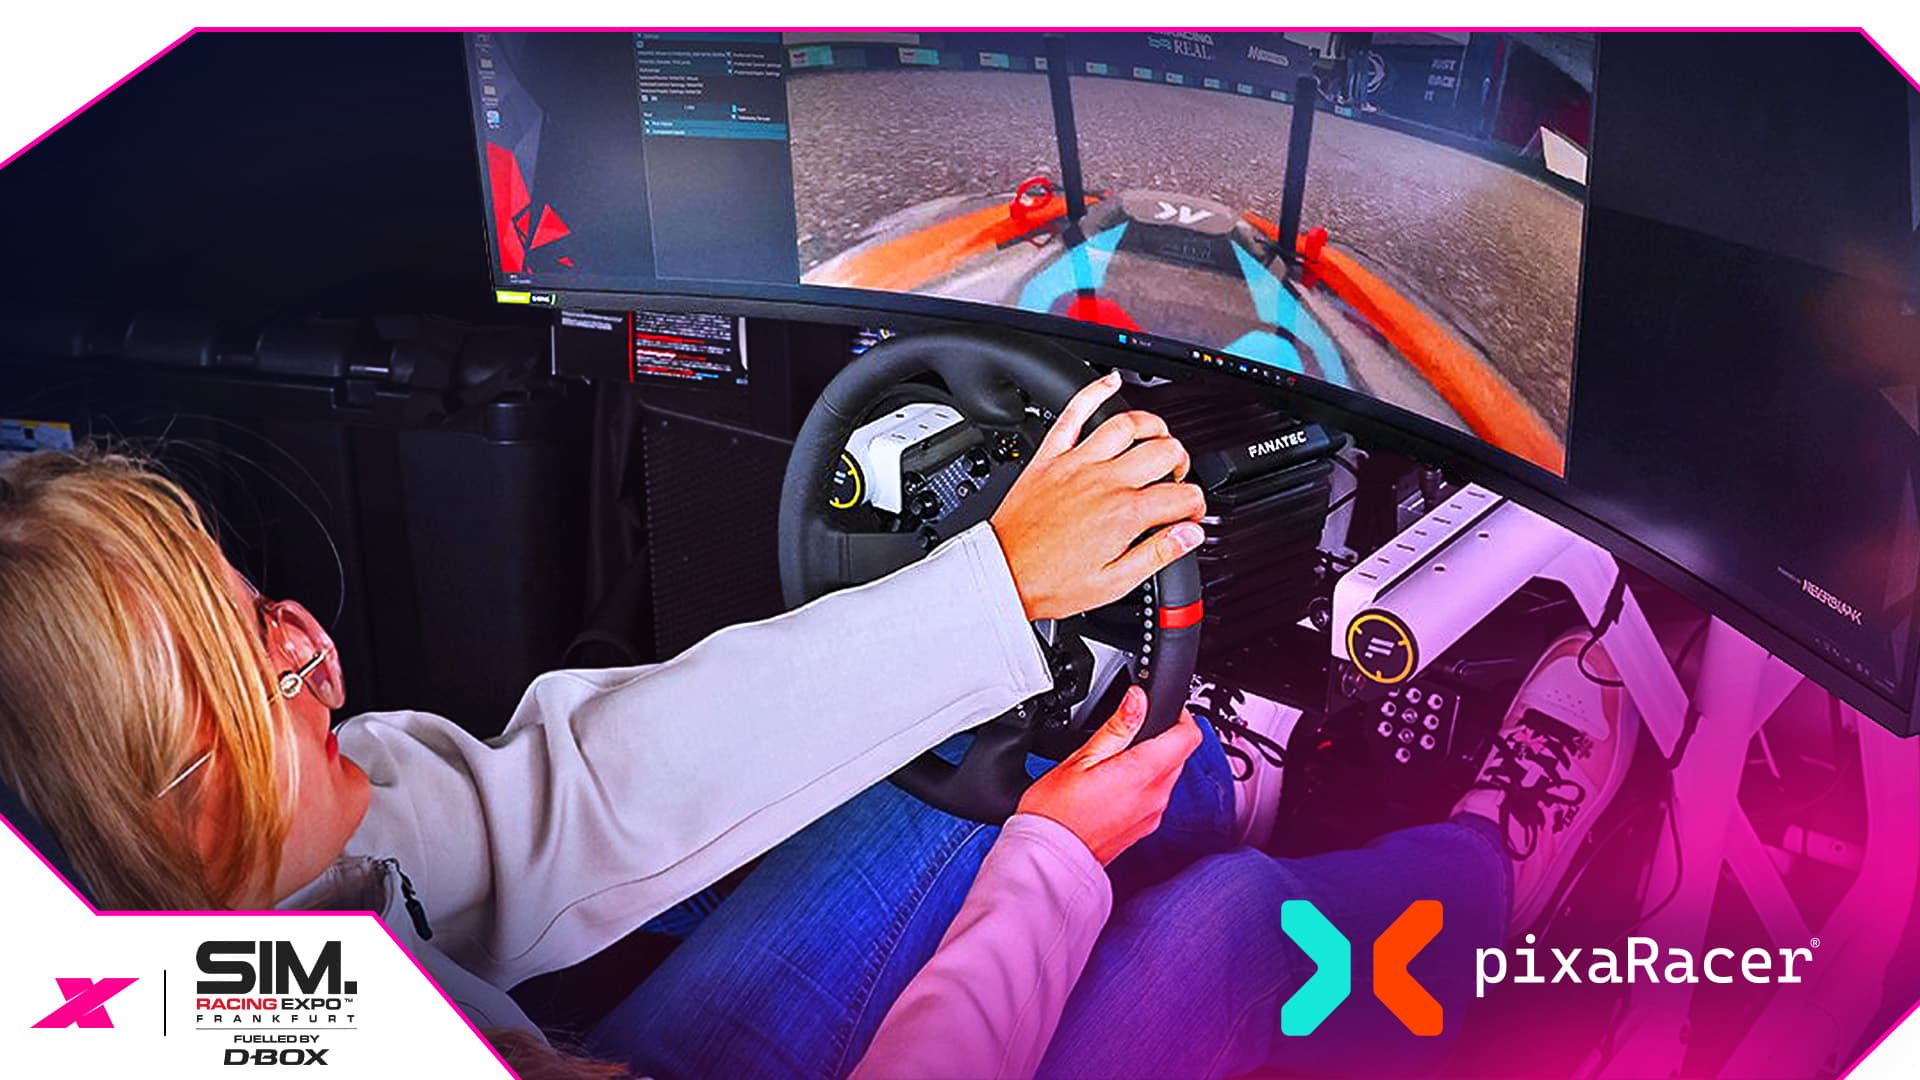
PixaRacer fusiona simulador y coche RC real: pilotas desde el rig con fuerzas físicas auténticas y video a bordo de baja latencia. Debut en Frankfurt.
Resumen de la noticia
PixaRacer conecta un simulador con coches RC reales sobre asfalto: el rig envía las órdenes de dirección y pedales y recibe video a bordo de baja latencia, sustituyendo el force feedback artificial por fuerzas físicas auténticas.
Video a bordo con latencia mínima, stand de 200 m² con circuito propio, tecnología con patente en trámite presentada por primera vez en Zandvoort 2026.
Abre una vía híbrida entre simracing y radiocontrol que puede redefinir el formato de competición de escala reducida y atraer a fabricantes y organizadores de eventos a un nuevo nicho competitivo.
En esta noticia
1. La frontera se rompe: cuando el coche del simulador está en el asfalto
Durante décadas, la industria del simracing ha invertido su esfuerzo en una única dirección: hacer que lo virtual se parezca a lo real. Modelos de neumáticos, degradación térmica, aerodinámica CFD, barrido de suspensiones, todo apunta a que el píxel se comporte como el caucho. PixaRacer propone un giro copernicano y, en cierta forma, sencillo: en lugar de perseguir la fidelidad del modelo, traslada el modelo a un objeto físico.
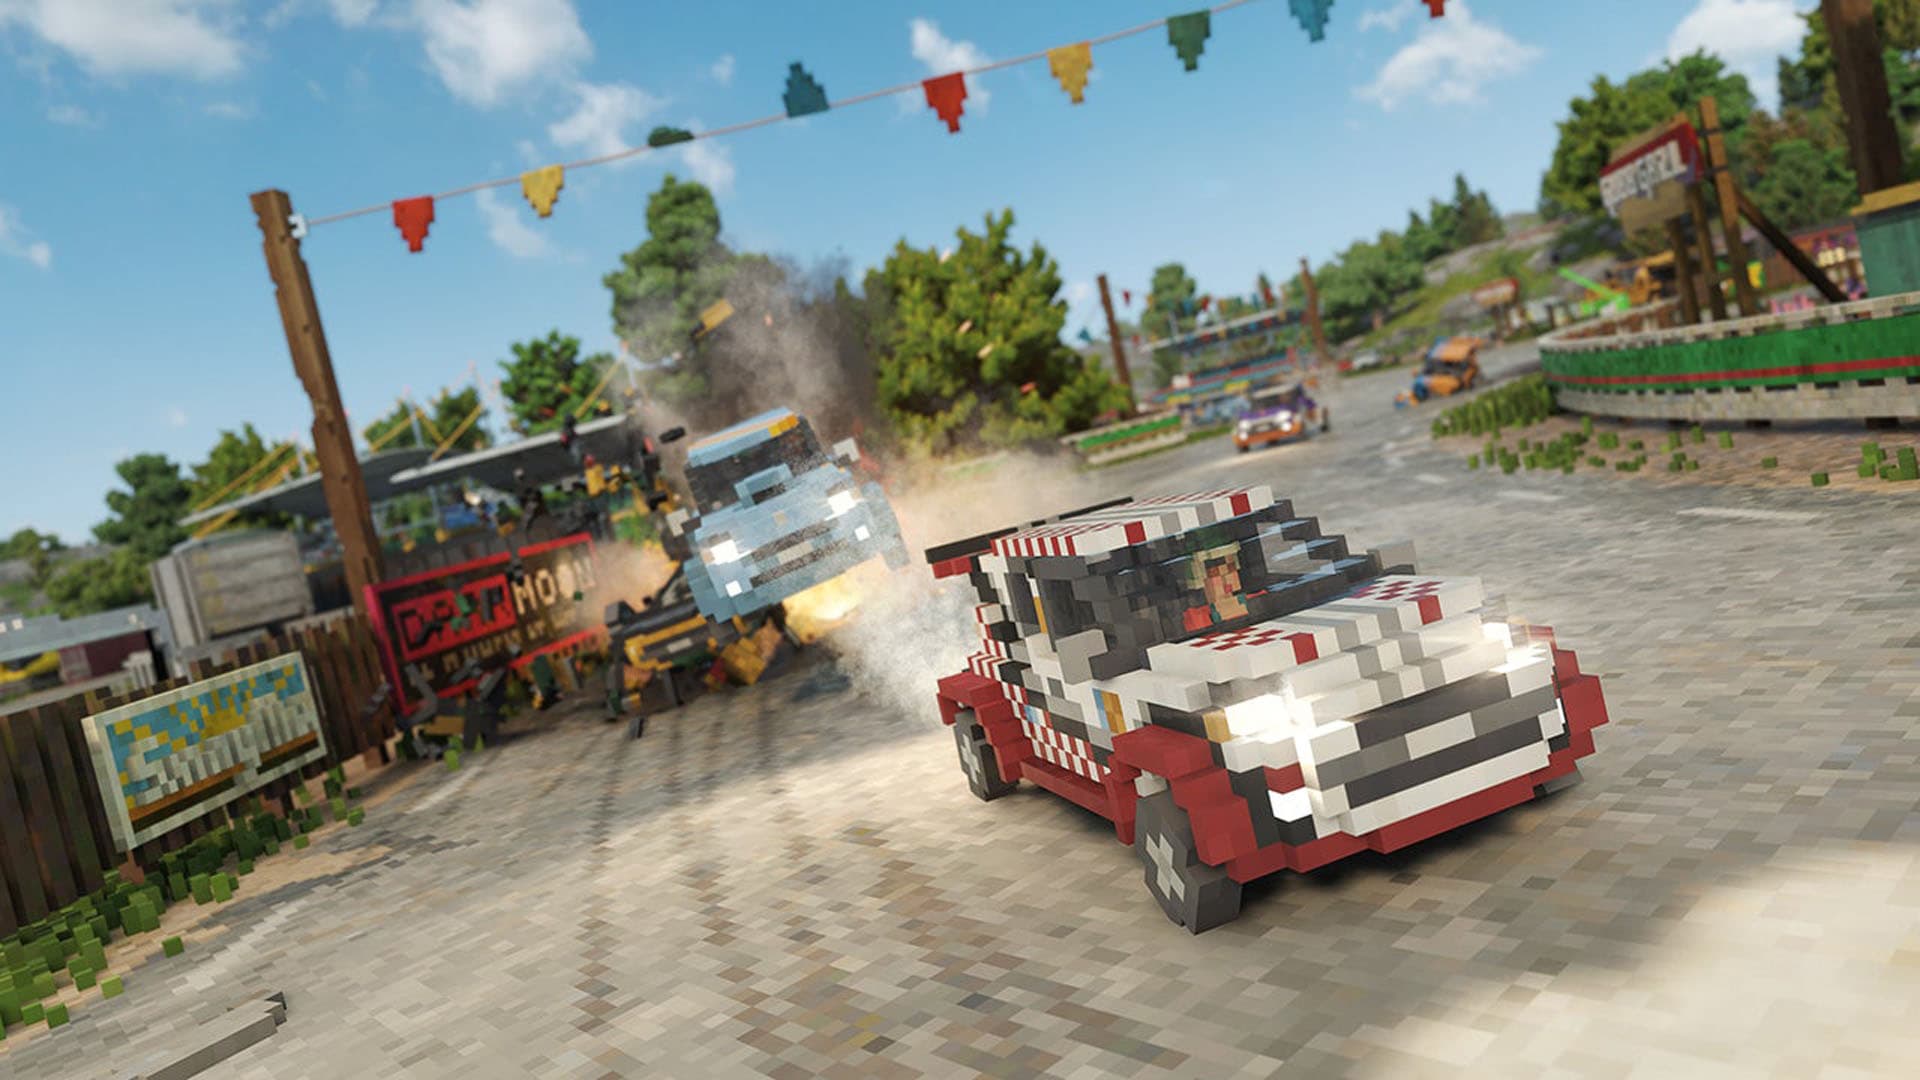
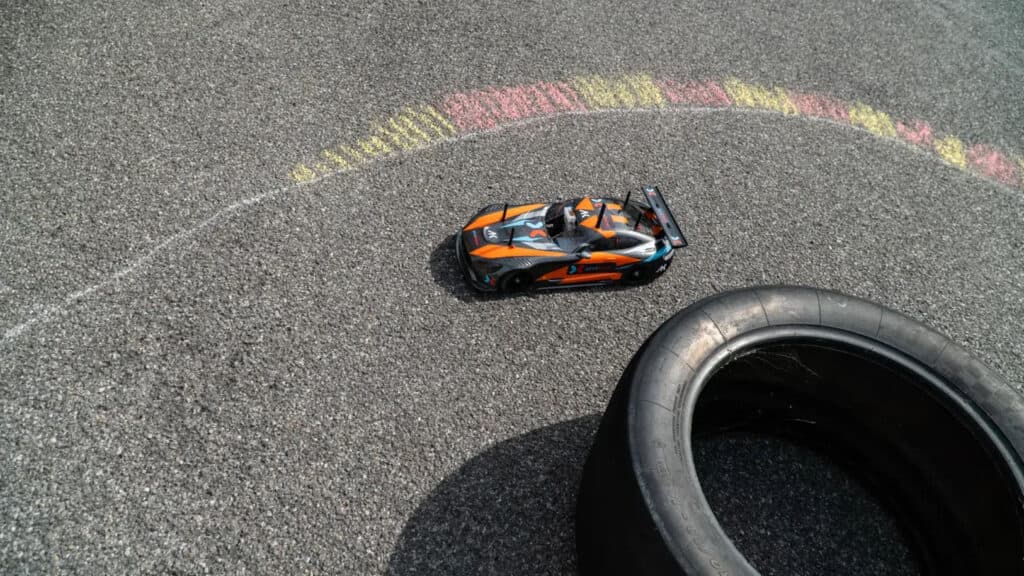
El piloto se sienta en un rig convencional, con su volante y sus pedales, pero lo que acciona no es un coche de datos, sino un coche RC real que rueda sobre una pista construida a escala.
El resultado es una experiencia que mezcla dos disciplinas que hasta ahora vivían separadas: la ergonomía y la precisión de entrada del simracing, y la imprevisibilidad del mundo físico. El asfalto del circuito a escala tiene juntas, grano, temperatura y bordillos. El coche RC tiene inercias, transferencia de carga, subviraje y golpes.
Nada de eso está guionizado; sucede de verdad, en tiempo real, bajo la mirada del público.
La clave del sistema reside en la arquitectura de comunicación. El rig envía las órdenes de dirección y pedal a bordo del coche RC y recibe de vuelta el video que genera la cámara embarcada. Ese ida y vuelta debe ser lo bastante rápido como para que el cerebro del piloto acepte la ilusión, porque en el momento en que la latencia se hace perceptible, la sensación de conducir desaparece y se convierte en operar un aparato a distancia.
El salto conceptual es relevante para el sector porque valida una tesis incómoda: parte del realismo que buscamos en las simulaciones no proviene de la potencia de cálculo, sino de la presencia física. PixaRacer no compite con Assetto Corsa, iRacing o rFactor 2; compite con la idea de que la única fuente legítima de feedback es un motor eléctrico en la columna de dirección.
"La idea nació de una pregunta sencilla: ¿por qué conformarse con una simulación cuando puedes pilotar algo que realmente está ahí fuera, en el asfalto, sintiendo el agarre de verdad en tus manos? Nuestra tecnología no imita fuerzas, las transmite."
2. Telemetría y latencia: el verdadero campo de batalla ingenieril
En cualquier sistema de control remoto aplicado a la conducción, el enemigo número uno es el retardo. En un circuito a escala RC las distancias son cortas, lo que juega a favor del enlace, pero la exigencia de precisión es altísima: un coche RC que se desplaza a velocidad proporcional puede cubrir su propia longitud en milisegundos, y una corrección tardía se traduce en un trompo inmediato.
La ingeniería aquí no consiste en calcular el deslizamiento de un neumático virtual, sino en garantizar que la orden llegue antes de que el coche ya haya pasado el punto de giro.
El video a bordo añade una segunda capa de dificultad. La mayoría de los sistemas de transmisión de imagen convencionales introducen retardos que, por pequeños que sean, son suficientes para romper la correlación entre lo que el piloto hace y lo que ve. PixaRacer apuesta por un streaming de baja latencia como pilar del producto, y ese es precisamente el tipo de especificación que la comunidad técnica examinará con lupa en Frankfurt: cuántos milisegundos separan la acción del volante de la imagen en pantalla.
Hay un tercer elemento, aún más ambicioso: la transmisión de fuerzas reales al volante. El force feedback tradicional es un cálculo: la simulación determina cuánto par debe aplicar el motor del volante para reproducir lo que el neumático virtual estaría sintiendo. Aquí el par nace del mundo físico.
Si el coche RC pierde agarre o golpea un bordillo, esa perturbación llega al piloto como información genuina, no como una estimación. Es, en términos de ingeniería, la diferencia entre medir y modelar.
Ese detalle tiene implicaciones que van más allá de la demo. Si la cadena de feedback físico se estabiliza y se vuelve repetible, aparece un banco de pruebas barato para estudiar cómo reacciona un piloto humano ante perturbaciones no previstas, algo que en simulación pura siempre pasa por el filtro del modelo. La pista de 200 m² del stand se convierte entonces en un laboratorio de validación de interfaces de conducción.
3. El factor humano: de Kunos y Assetto Corsa al asfalto a escala
Detrás del proyecto hay un nombre que la comunidad conoce bien. Davide Brivio fue Brand Manager, Producer y Game Director de Assetto Corsa, y entre 2018 y 2022 ejerció como responsable de Marketing y Desarrollo de Negocio en Kunos Simulazioni. Es decir, la persona que ahora construye coches RC conectados a un rig pasó años trabajando en uno de los simuladores de referencia del sector, el mismo que definió el estándar de comportamiento de neumáticos para toda una generación de aficionados.
Ese currículum explica el enfoque del producto. PixaRacer no es una ocurrencia de feria ni un juguete sobredimensionado: es la propuesta de alguien que conoce por dentro cómo se construye un simulador, qué se puede simular bien y qué se resiste. Quien ha dedicado años a modelar el agarre sabe perfectamente qué parte de la experiencia se pierde en el camino, y ese conocimiento es el que da sentido a buscar el feedback en el mundo real en lugar de en la CPU.
La compañía tiene base en Italia, un detalle nada casual. El país concentra un ecosistema de automovilismo de altísimo nivel, con fabricantes de superdeportivos, proveedores de componentes y una cultura de taller mecánico que encaja bien con un producto que exige chasis, suspensiones, neumáticos y electrónica embarcada a escala reducida. Montar un coche RC competitivo no es trivial: la puesta a punto de amortiguadores, diferenciales y reparto de frenada es tan determinante como en un monoplaza, solo que con tolerancias mucho más agresivas.
El debut público en Zandvoort 2026, durante un fin de semana del GT World Challenge Europe, situó la tecnología ante un público exigente y acostumbrado a medir el rendimiento en décimas. Ese contexto no es casual: presentar un sistema de conducción remota en un evento de GT real obliga a que el producto funcione, porque la audiencia que lo prueba sabe inmediatamente si algo no responde como debería. Frankfurt es el paso siguiente, con un stand de 200 metros cuadrados en el que el visitante podrá pilotarlo personalmente.
"Después de años trabajando en Kunos y en Assetto Corsa aprendí que la frontera del realismo no está solo en el software, sino en la cadena completa de información. Aquí la cadena termina en un coche real y vuelve a ti en forma de vídeo y de reacción física."
4. Qué significa para el negocio del simracing y del radiocontrol
La propuesta de PixaRacer abre una grieta interesante en un mercado que, en los últimos años, ha tendido a la concentración: grandes plataformas, ecosistemas cerrados, licencias millonarias y contenidos descargables como motor de ingresos. Frente a esa lógica, aparece un formato de escala pequeña, presencial y difícil de piratear, precisamente porque la experiencia no se puede copiar: hay que estar allí, con un coche real rodando sobre un asfalto real.
Para el mundo del radiocontrol, el impacto puede ser igual de profundo. Las carreras de coches RC arrastran desde hace décadas el problema del coste de entrada y del recambio de piezas, con barreras económicas y logísticas que limitan el relevo generacional. Un sistema que permita competir desde un rig, con la posibilidad de cambiar de coche o de circuito por software, reduce el desembolso inicial y, sobre todo, elimina la parte más frustrante para un principiante: reparar después de cada choque.
Existe, además, un atractivo evidente para marcas y organizadores de eventos. Un formato híbrido como este es fácil de televisar, ocupa poco espacio, genera imágenes espectaculares con la cámara a bordo y admite un relato competitivo inmediato: el piloto está sentado, pero el coche corre. Para fabricantes de volantes, pedales y bases de dirección, supone un escaparate nuevo; para circuitos y ferias, una atracción que convierte al espectador en participante.
Queda por ver la letra pequeña, que en estos proyectos suele marcar la diferencia entre una demostración brillante y una disciplina consolidada. El número de coches simultáneos por pista, la consistencia del enlace en entornos con mucha interferencia electromagnética como un recinto ferial, la durabilidad de los RC ante impactos repetidos y la posibilidad de organizar campeonatos con reglamento técnico serán los factores que determinen el salto de la demo al circuito permanente.
Frankfurt, del 16 al 18 de octubre en el Hall 2 de la Messe, es el primer examen serio.
Ficha técnica · 8 datos
- Tecnología
- Patente en trámite (RC + sim rig)
- Control
- Volante y pedales del simulador
- Feedback
- Fuerzas reales (grip e impactos)
- Vídeo a bordo
- Streaming de baja latencia
- Superficie de pista
- Circuito físico a escala RC
- Stand
- 200 m² de exhibición y prueba
- Debut público
- Zandvoort 2026 (GT World Challenge Europe)
- Sede y fechas
- Hall 2, Messe Frankfurt · 16-18 oct. 2026
Análisis y conclusión
La Firma de AL CORTE: el realismo no se programa, se conduce
La industria del simracing lleva veinte años vendiendo una promesa acumulativa: más polígonos, más física, más frecuencia de refresco, más realismo. PixaRacer propone algo casi herético y enormemente atractivo: dejar de simular el agarre y simplemente agarrar. Al trasladar el coche al mundo físico y mantener al piloto en la ergonomía del simulador, la compañía italiana fundada por Davide Brivio ataca el eslabón que ninguna GPU puede replicar, la sensación corporal de que algo real está resistiéndose a tus manos.
Hay un riesgo evidente: la latencia es una tirana y la física no perdona los milisegundos de retraso, y ningún sistema de transmisión de video es tan limpio como un cable. Pero el planteamiento es sólido en lo conceptual y honesto en lo tecnológico, porque no promete fidelidad calculada sino fidelidad transmitida.
Si la cadena de datos se mantiene estable a escala de feria, la frontera entre simracer y piloto de RC se difumina, y con ella aparece un segmento nuevo que ni los fabricantes de hardware ni los organizadores de eventos pueden permitirse ignorar. La pregunta ya no es si el simulador puede parecerse más a la realidad, sino si alguien va a querer volver al píxel puro después de sentir el golpe del bordillo en la columna de dirección.
REVOLUCIÓN TÉCNICA
PixaRacer no mejora un simulador: redefine el perímetro de lo que llamamos simracing. Si su enlace de baja latencia y su feedback físico real se sostienen bajo el escrutinio de cientos de visitantes en Frankfurt, el sector tendrá que asumir que el futuro de la fidelidad puede no estar en el código, sino en el asfalto.
Obsesionado con las milésimas de segundo en vuelta lanzada, el punto óptimo de frenada y el vértice de curva.